Boletín Upiita
Modelado y validación de la cinemática directa del robot ABB IRB120-3/0.6 mediante matrices de transformación homogénea y cuaterniones duales
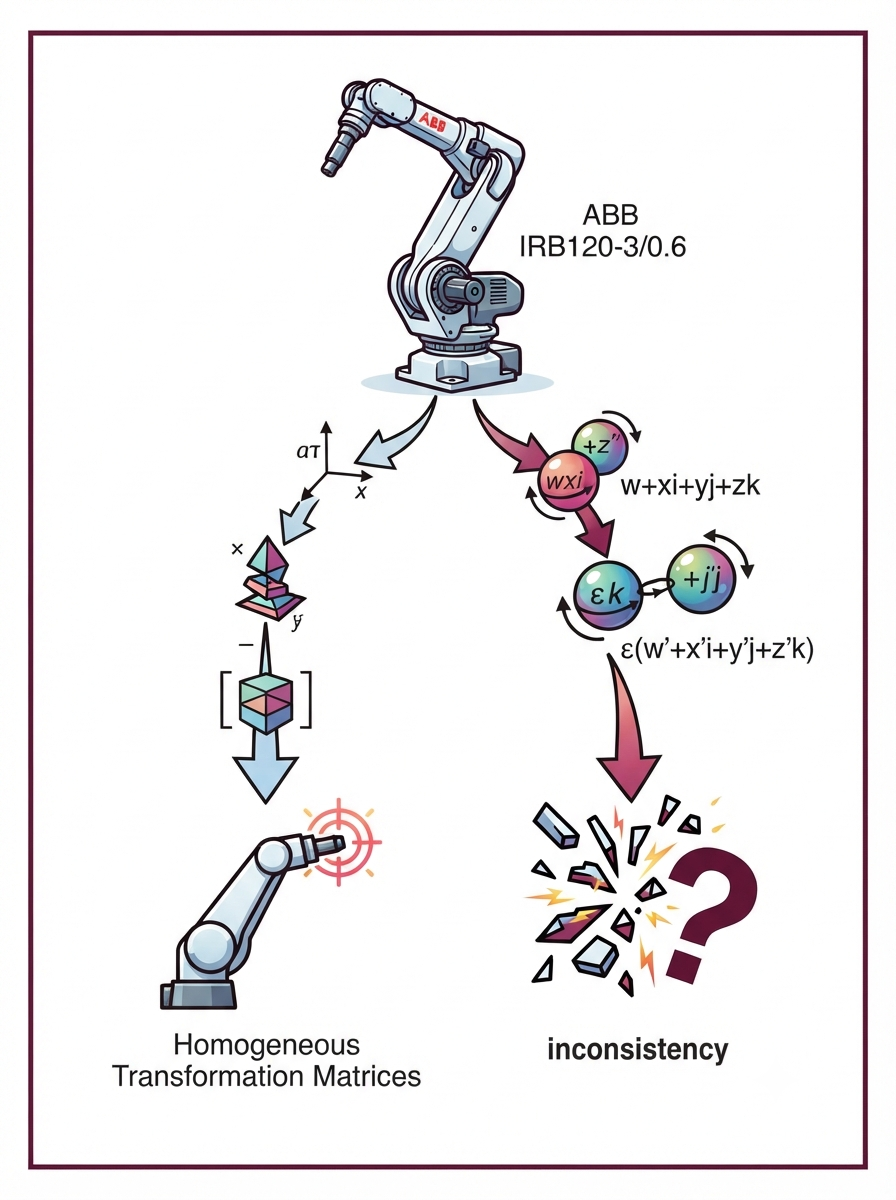
Se modeló la cinemática directa del robot ABB IRB120-3/0.6 mediante matrices de transformación homogénea y cuaterniones duales, utilizando los mismos parámetros de Denavit-Hartenberg. Se identificó una inconsistencia en la conversión de cuaterniones duales a matrices homogéneas.
Palabras clave:
ABB IRB120
cinemática directa
cuaterniones duales
matrices de transformación homogénea
RoboDK
Leer artículo
Disponible para lectura en línea y descarga