Boletín Upiita
Optimal Structure Control Design of a Parallel Robot for End-Effector Trajectory Tracking
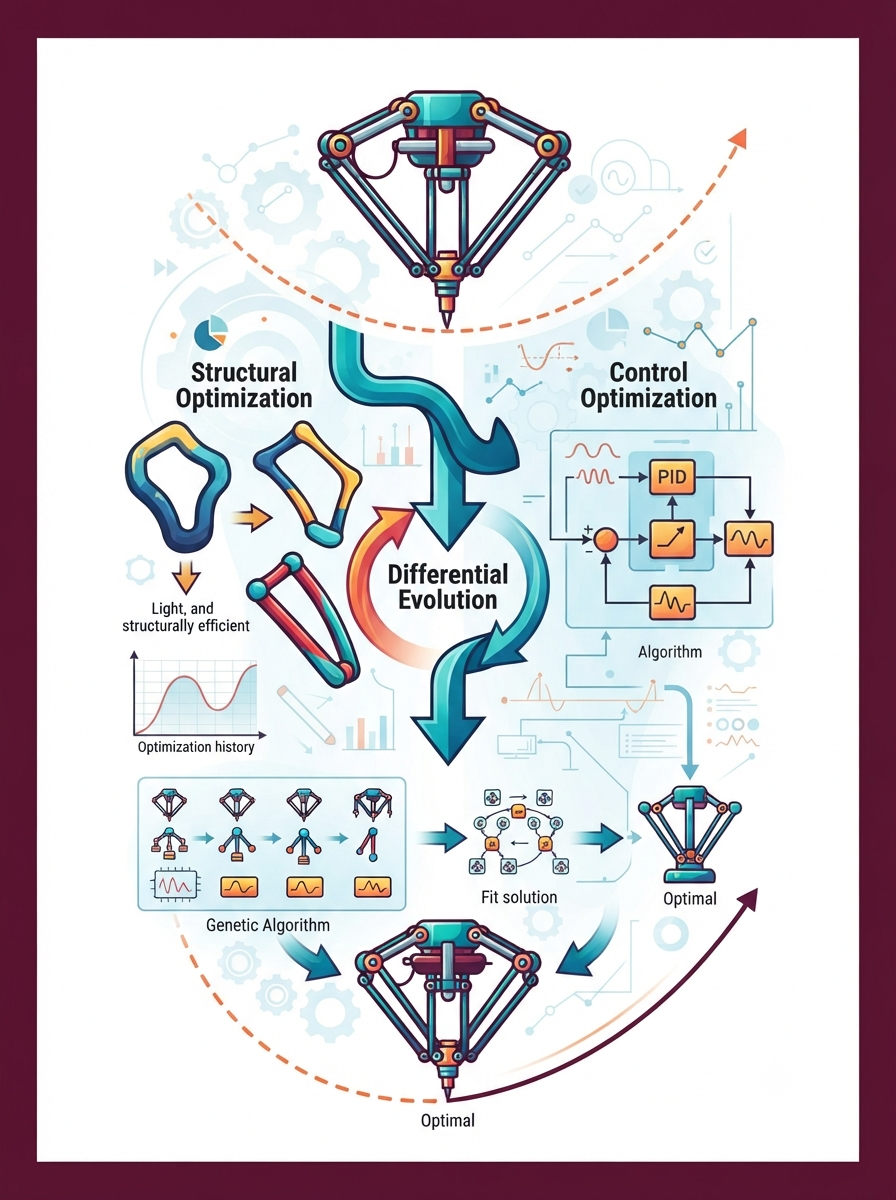
Se presenta un enfoque de diseño integrado para optimizar la estructura y el control de un robot paralelo para seguir una trayectoria de efector final. Se utiliza una técnica de evolución diferencial para resolver el problema de optimización.
Palabras clave:
robótica
control
optimización
diseño
Leer artículo
Disponible para lectura en línea y descarga