Boletín Upiita
Descripción, modelo, análisis y control del Pendubot
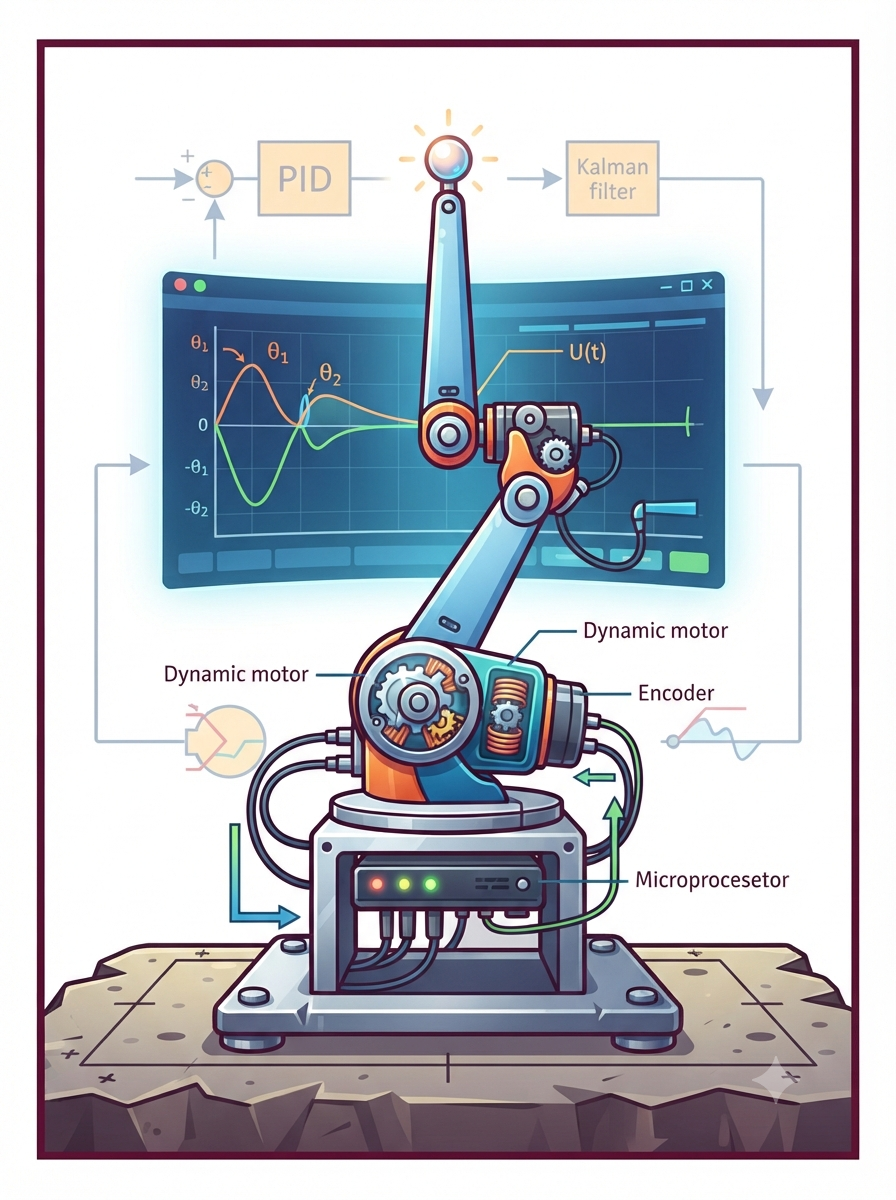
Se analiza y controla un robot subactuado llamado Pendubot en una posición de equilibrio inestable. Se describe y explica la función de cada parte del sistema experimental, con el propósito de asegurar una caracterización completa que permita obtener resultados experimentales similares a los obtenidos en simulación.
Palabras clave:
Pendubot
Control Lineal
Sistema Experimental
Leer artículo
Disponible para lectura en línea y descarga